





Nissan LEAF 2023 Instruksjonsbok
9.22.5.2. Parallell parkering (sonar-deteksjon)
Før parkeringsposisjonen i en avstand på mindre enn ca. 1 m ved siden av ønsket parkeringsplass.
Hvis avstanden til parkeringsposisjonen er for stor, er det kanskje ikke mulig å oppdage hindringer.
Parkeringsposisjonens nøyaktighet er avhengig av objektposisjon og vinkel.
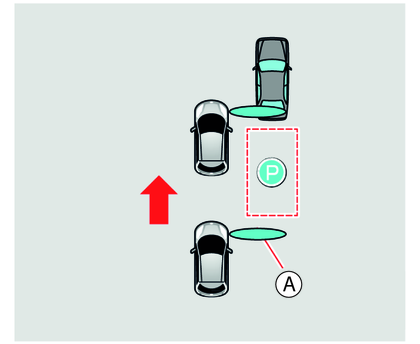
- (A) Sensordeteksjonsområde
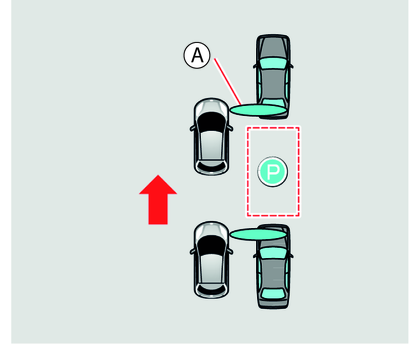
- (A) Sensordeteksjonsområde
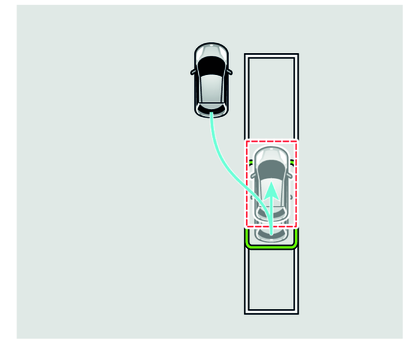
Parkering utføres med en rute som den som er vist i figuren.
Parkeringsruten og antallet sikksakkmanøvrer avhenger av parkeringsposisjonen og posisjonene til hindringene.
Nissan instruksjonsbok